如视开放平台上线|真实空间 × AI = 无限 DIY
你有没有想过,自己就可以把一个真实的废弃厂房做成像《生化危机》那样的沉浸式实景游戏?
过去要落地一款空间应用,建模、调试逻辑、开发交互链路,整套流程下来是个大工程。
而近期上线的如视开放平台,让0基础制作空间应用变得不再遥不可及。在AI的辅助下,开发者可以充分释放创意,自主DIY属于自己的空间应用。
一个AI 友好的空间开放平台
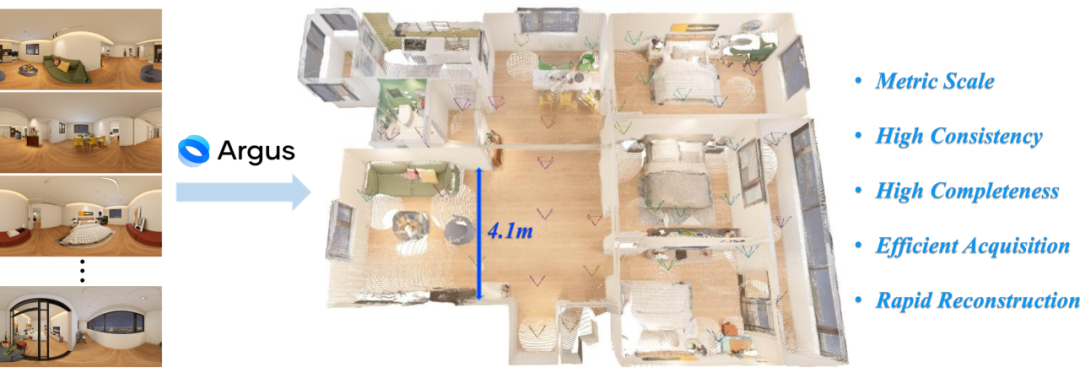
如视开放平台依托如视长期采集与重建积累的海量真实空间资产,拥有实验室合成数据无法比拟的现场参照价值。平台输出的真实空间数据具备强对齐特性,影像、点云、深度、尺度与位姿信息一一对应。
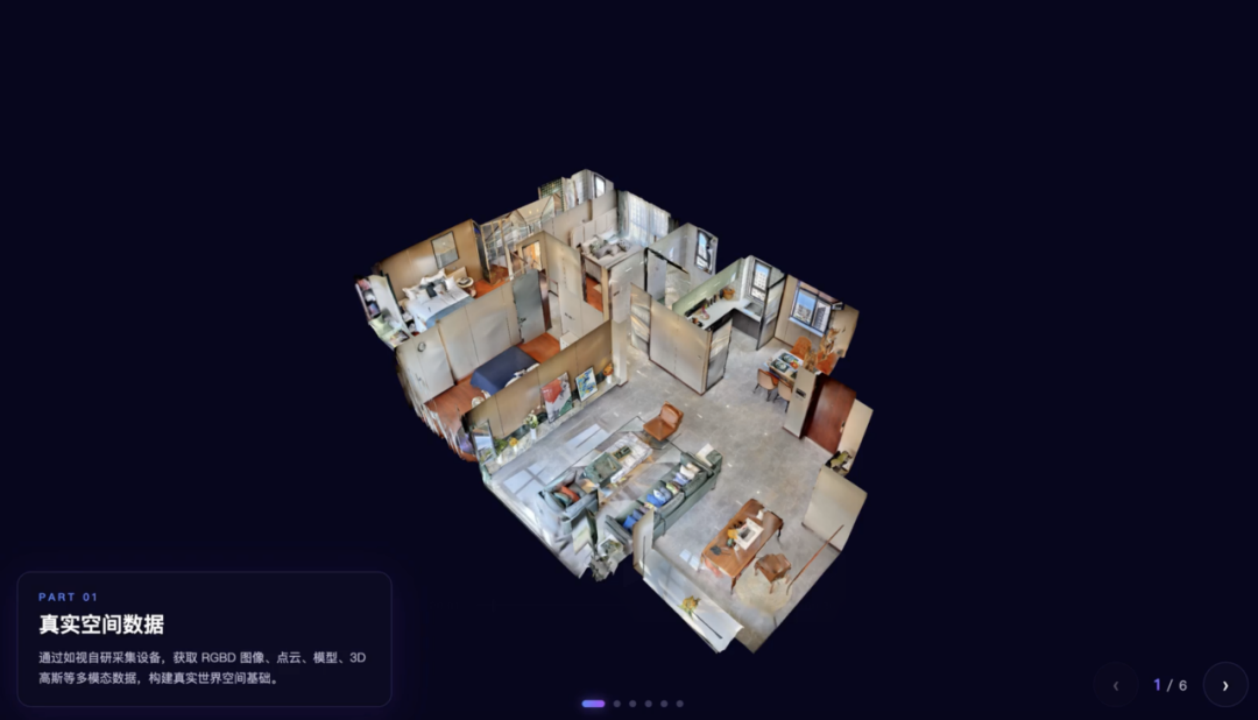
查看现场有实景影像作为参照,开展测算有精准尺度作为依据,实现导航定位有完整位姿信息支撑。这套完整对齐的空间信息,对精度要求高的业务场景至关重要,也是不少通用空间方案难以实现的能力,能够帮助AI 更好地感知、解读物理空间。
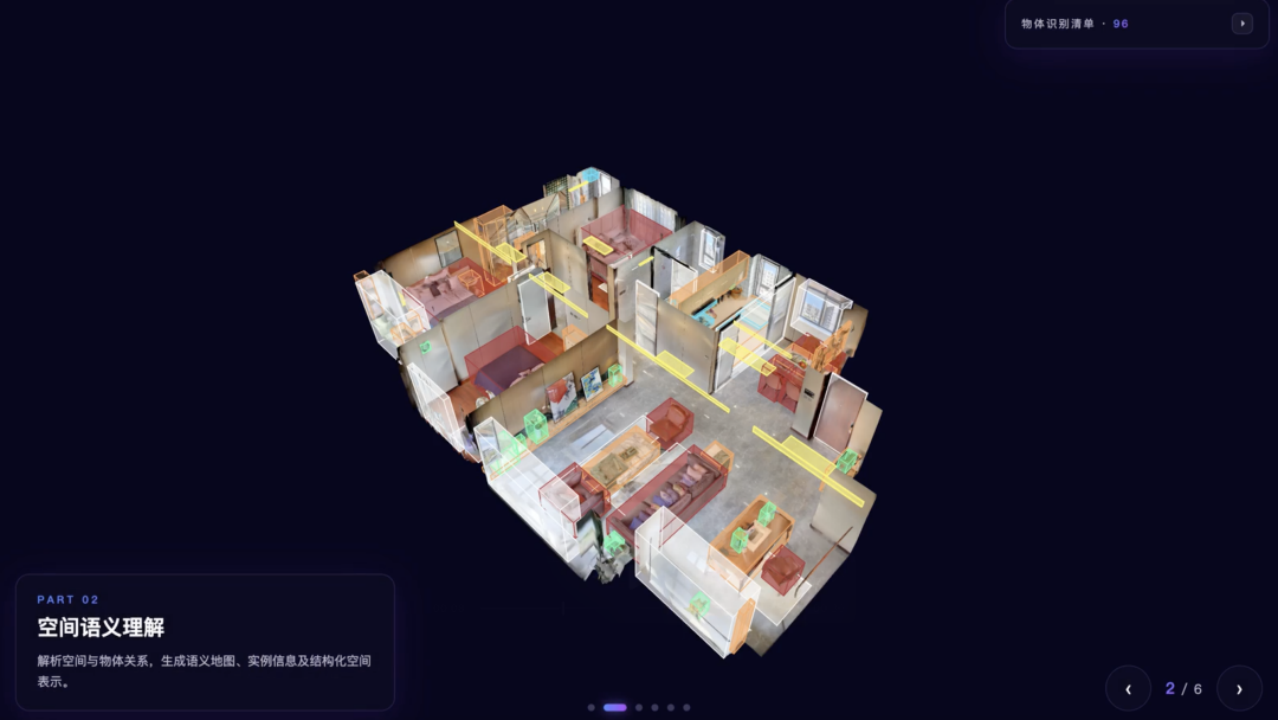
更关键的是,开发者可以在此基础上直接调用如视丰富的空间能力(均已通过skill开放),覆盖从真实空间数据到应用开发的完整链路。
你无需从底层逐一搭建,即可在真实空间数据之上快速构建自己的应用,进一步拉低上手门槛。
你可以干什么?
互动应用:把真实空间变成可用可玩的内容
把现实空间做成浏览器里就能打开、一个链接就能分享的互动应用,数字导览、线上展厅、空间游戏都算。发挥想象力,你可以在这个空间里做任何想做的尝试——
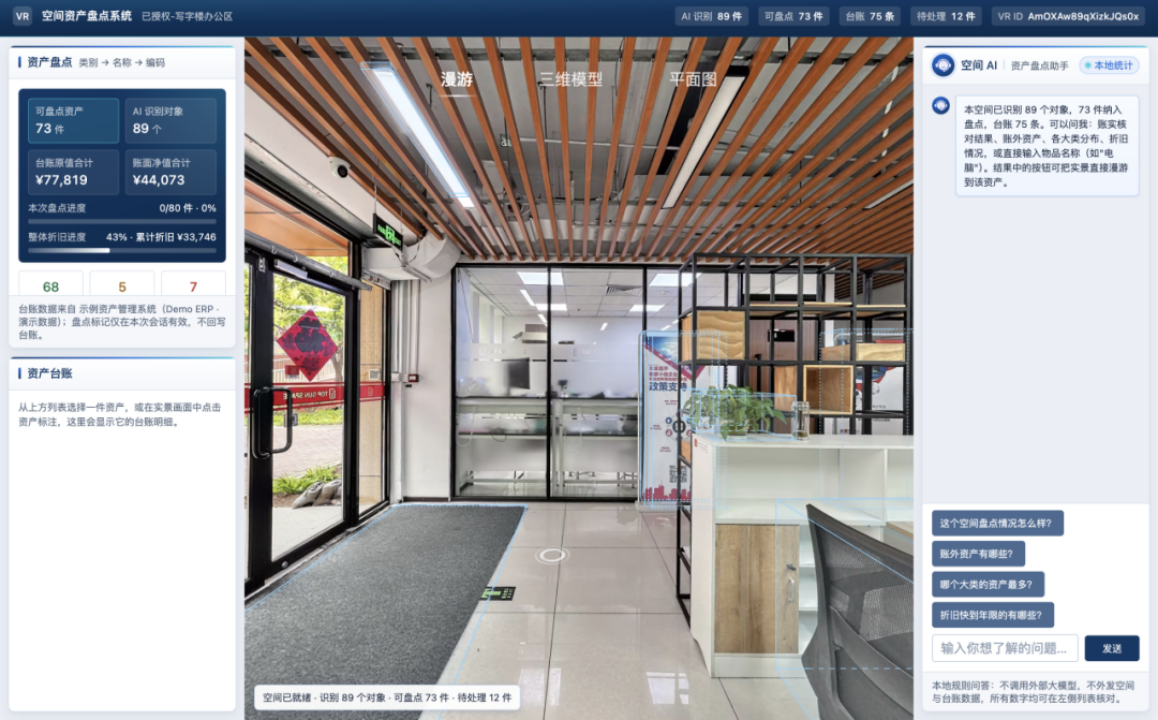
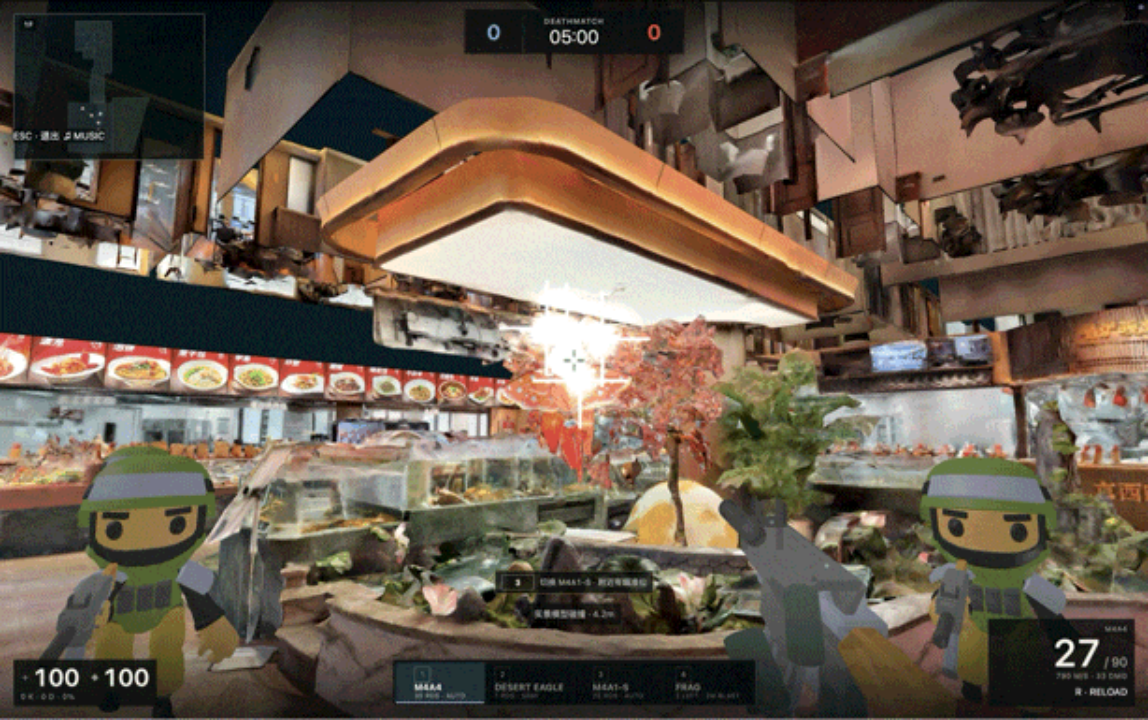
把一家商场改造成实景FPS射击竞技场,把样板间变成孩子沉浸式学英语的互动小游戏,也可以做成空间资产管理助手这类实打实的业务应用。
专业工具:用真实空间做三维创作与仿真
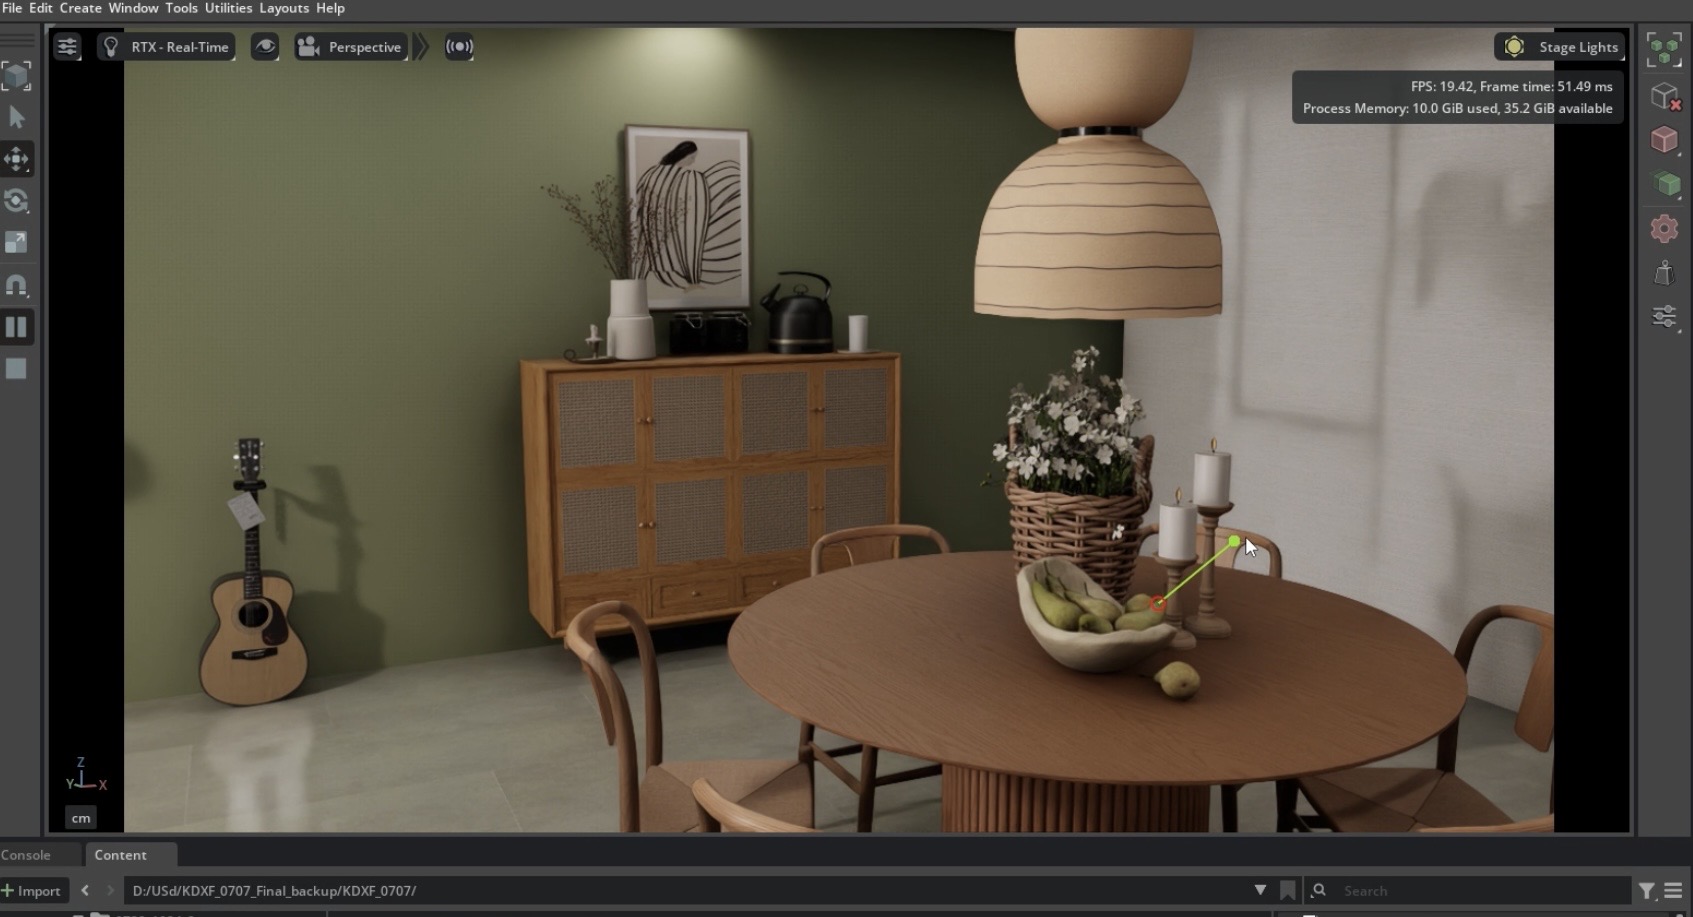
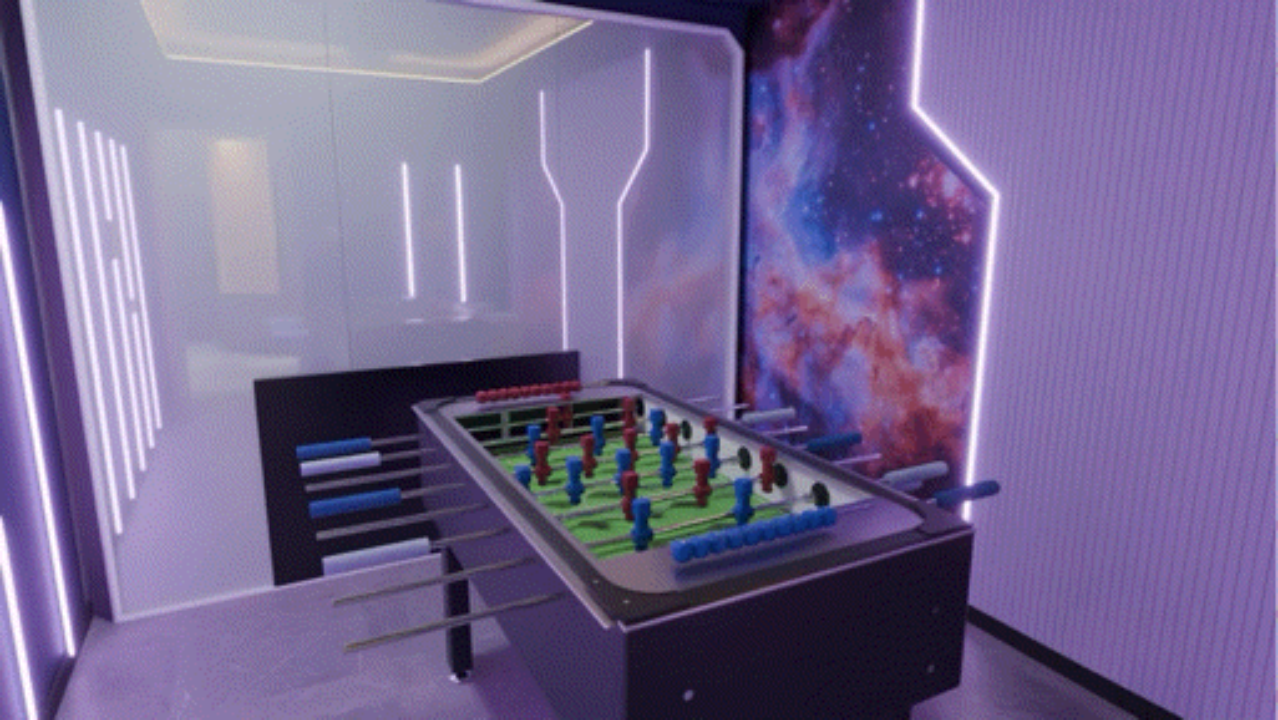
将空间数据对接Blender 、UE等专业创作软件,借助 AI 生成可编辑的三维工程文件。省去大量手动建模工作,直接以真实空间为基底,开展二次创作、场景编辑、方案设计以及仿真推演,高效完成三维内容生产。
机器人:让具身智能设备读懂真实空间
将标准化、经过标定的空间数据接入机器人系统,为智能体的环境感知、路径规划、多机协同任务提供可信的物理空间底座。开发者无需重复开展现场扫描与环境重建,直接复用平台空间资产。
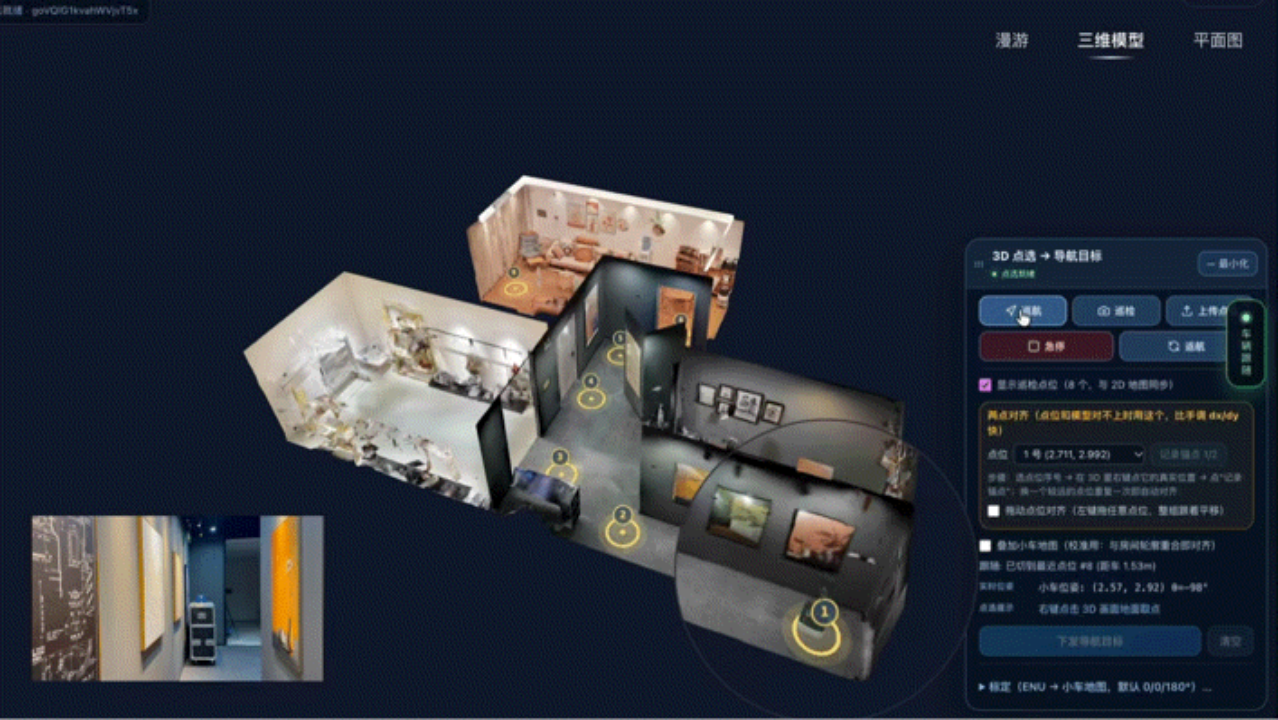
比如,在三维视图内标记目标点位,实体机器人即可完成自主定位、路径行进,落地巡检、点位监测等现场任务,实现虚拟数字场景与实体硬件的双向联动。
无论你是专业开发者,还是怀揣空间交互构想的创意实践者,都可以在这里把创意落地。
真实空间底座、全套开发工具与参考案例均已准备就绪,欢迎前往平台探索,亲手构建属于你的空间应用。